Просмотр новости
Найдите то, что Вас интересует
 Спутники
 РН
 SpaceX
 Роскосмос
 NASA
СпутникиРНSpaceXРоскосмосNASALas ratas y los ratones pueden desplazarse por lugares oscuros y estrechos gracias a sus bigotes. Ahora, investigadores de la Universidad Tecnológica de Delft, en Países Bajos, han trasladado esta estrategia a diminutos drones autónomos: dos bigotes artificiales y unos sensores de presión permiten detectar obstáculos, seguir superficies y construir mapas táctiles sin utilizar cámaras.
Las ratas y los ratones pueden desplazarse por lugares oscuros y estrechos gracias a sus bigotes. Ahora, investigadores de la Universidad Tecnológica de Delft, en Países Bajos, han trasladado esta estrategia a diminutos drones autónomos: dos bigotes artificiales y unos sensores de presión permiten detectar obstáculos, seguir superficies y construir mapas táctiles sin utilizar cámaras.
El trabajo se ha publicado en la revista Nature Communications, y ofrece una vía clave para optimizar sistemas de rescate y emergencia.
Superando obstáculosEl reto es especialmente importante en los drones diminutos: los robots aéreos de menos de 100 gramos tienen restricciones severas de peso, energía y capacidad de cálculo, lo cual dificulta instalar sensores convencionales.
Una cámara puede dejar de ser útil en una habitación llena de humo o en una cueva completamente oscura, mientras que LiDAR y otros telémetros añaden peso y también pueden presentar problemas frente a determinadas superficies.
El equipo de investigadores ha optado en el nuevo estudio por una solución aparentemente sencilla: dos largos bigotes flexibles montados en la parte delantera del dron, inspirados en las vibrisas de ratas y ratones.
Desplazándose en la oscuridadEl prototipo, basado en una plataforma Crazyflie, pesa menos de 50 gramos y lleva un par de bigotes separados unos cinco centímetros. Cada uno emplea un fino hilo de nitinol de 0,4 milímetros de diámetro y 200 milímetros de longitud. En la base hay tres diminutos barómetros que detectan los cambios de presión producidos cuando el bigote se dobla al tocar una superficie.
A partir de esas señales, el sistema estima dónde se ha producido el contacto y a qué profundidad se encuentra el obstáculo. El conjunto destinado exclusivamente a la detección táctil pesa alrededor de 3,2 gramos.
Pero las hélices generan turbulencias que introducen ruido, deriva y otras alteraciones en las señales de los sensores. Para resolverlo, los investigadores diseñaron una cadena de procesamiento capaz de filtrar esas perturbaciones y convertir las lecturas de los bigotes en estimaciones de distancia con precisión de escala milimétrica, según una nota de prensa.
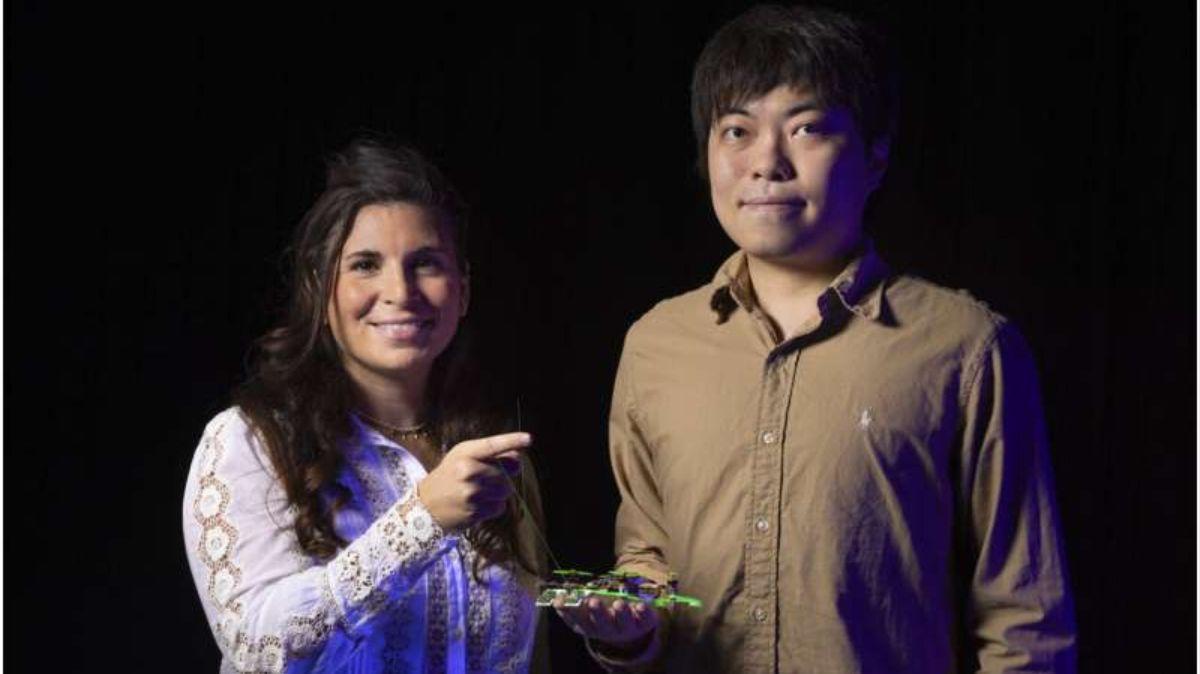
Los investigadores trabajan en la coordinación de los drones. / Crédito: Universidad Tecnológica de Delft - Studio Oostrum.
Pruebas y resultados muy positivosTodo el procesamiento se ejecuta a bordo, en un microcontrolador, sin necesidad de un ordenador externo ni de sistemas de posicionamiento. La parte algorítmica utiliza apenas 34 kilobytes de memoria de los 192 kilobytes de RAM disponibles en el microcontrolador utilizado en los experimentos.
Con esa información, el dron puede realizar algo más que detectar un simple choque. En las pruebas, fue capaz de seguir los contornos de superficies rígidas y blandas en completa oscuridad, evitar obstáculos y mantener el vuelo junto a una pared.
También pudo atravesar un recorrido con obstáculos transparentes, precisamente un tipo de entorno en el que las señales visuales y algunos sensores de proximidad pueden resultar poco fiables. En varios experimentos, el robot utilizó el contacto continuo para construir mapas táctiles de espacios desconocidos y localizar una salida.
Referencia
Whisker-based tactile flight for tiny drones. Chaoxiang Ye et al. Nature Communications (2026). DOI:https://doi.org/10.1038/s41467-026-77366-7
El enfoque supone cambiar la lógica habitual de los drones autónomos: en lugar de tratar el contacto físico como un fallo que debe evitarse, el sistema lo convierte en una fuente deliberada de información. El dron “barre” las superficies con sus bigotes y utiliza esos contactos para estimar distancias, seguir paredes y decidir cómo continuar explorando. La estrategia se inspira directamente en el comportamiento de animales nocturnos que recurren al tacto para desplazarse por espacios estrechos y complejos.
Las posibles aplicaciones incluyen la búsqueda y rescate en edificios con humo, la inspección de estructuras, la exploración de espacios confinados y otras misiones en las que un dron ligero deba operar con poca visibilidad o sin GPS.
Fuente: Levante - EMV
| # | Наименование новости | Тональность | Информативность | Дата публикации |
|---|---|---|---|---|
| 1 | Созданы бионические «усы», которые позволяют БПЛА ориентироваться без камер и в полной темноте подобно крысам и мышам | 0 | 7.35 | 18-09-2026 |
| 2 | Созданы бионические «усы», которые позволяют БПЛА ориентироваться без камер и в полной темноте подобно крысам и мышам | 0 | 7.35 | 18-09-2026 |
| 3 | Созданы бионические «усы», которые позволяют БПЛА ориентироваться без камер и в полной темноте подобно крысам и мышам | 0 | 7.35 | 18-09-2026 |
| 4 | „Rattendrohne“ orientiert sich durch künstliche Schnurrhaare | 0 | 10 | 22-09-2026 |
| 5 | Создан мини-дрон с усами, способный летать в дыму и полной темноте без камер и без GPS | 0 | 11.23 | 20-09-2026 |
| 6 | Инженеры из Швейцарии создали крошечные дроны с тягой на основе звука | 0 | 10 | 14-08-2026 |
| 7 | Учёные разработали бездвигательные дроны – акустические полости преобразуют звуковые волны в тягу | 0 | 13.57 | 18-08-2026 |
| 8 | Honeybee trick helps drones fly home without GPS | 0 | 9.57 | 08-06-2026 |
| 9 | Чудеса техники: дрон-комар для разведки появился в Китае | 5 | 7 | 19-06-2026 |